
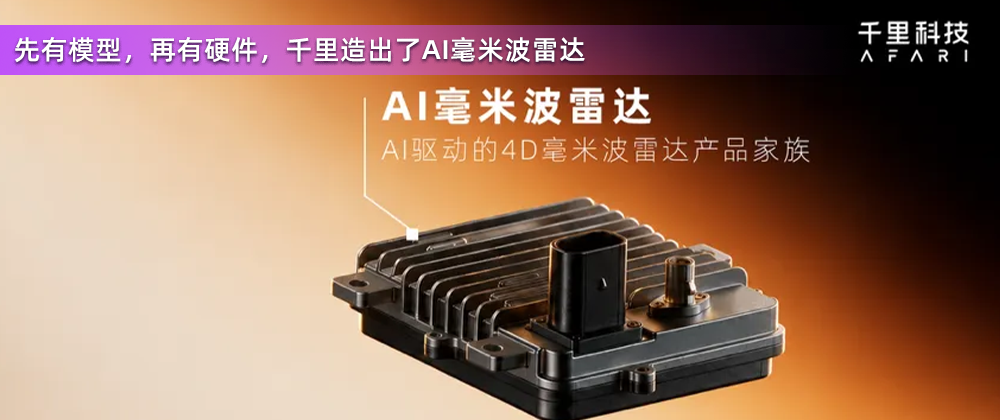
智驾行业过去造硬件,顺序是先选一颗标准件,再让算法往上适配。千里这次把顺序倒过来了:先定下模型需要什么,再让硬件照着长。千里科技发布的AI毫米波雷达(4D),就是这个顺序下的产物。
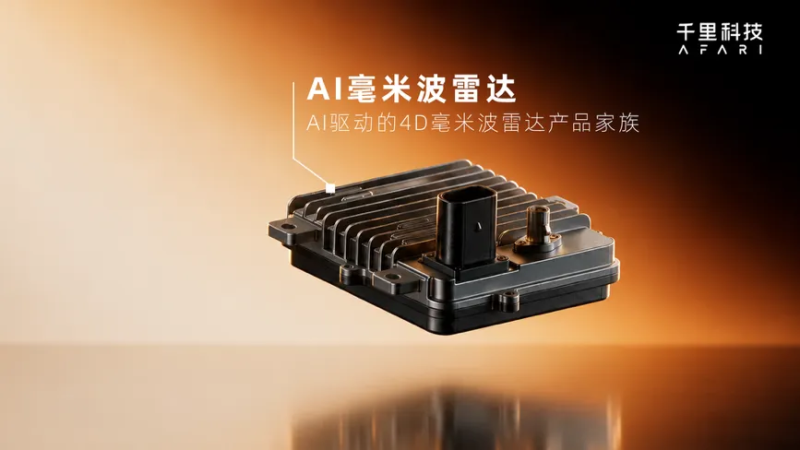
智驾行业过去造硬件,顺序是先选一颗标准件,再让算法往上适配。千里这次把顺序倒过来了:先定下模型需要什么,再让硬件照着长。
千里科技发布的AI毫米波雷达(4D),就是这个顺序下的产物。它内置10TOPS NPU算力,在公开信息范围内,这是首个集成该级别算力的车载毫米波雷达。它同时支持边缘侧、卫星架构与兼容三种工作模式,既能在本地完成全链路感知,也能向中央域控提供更接近原始信号的数据参与融合,还可以两件事同时做。
透过产品参数,其真正的技术分量在于底层逻辑的重构。智驾感知正在从“外采适配”向“按模型定义”转变。它标志着AI原生感知硬件的正式落地,也为行业提供了一种打破硬件能力天花板的新解法。
01
告别“外采适配”,智驾硬件需“按模型定义”
在传统智驾开发模式中,车企通常外采标准硬件,再在此基础上适配软件算法。然而,随着智驾模型的覆盖链路变长,系统对感知数据的质量、维度和时延要求急剧提高。外采标准件,等于把模型能力的天花板交给了硬件供应商决定。
更麻烦的是节奏。算法迭代以周计,硬件迭代以年计,外采硬件往往面临联调周期长、问题定位难。模型侧想改一个输入格式,得先跟供应商谈;供应商的通用产品要照顾所有客户,不会为一家公司的模型去动底层。这种错位,导致模型能力无法得到充分释放。
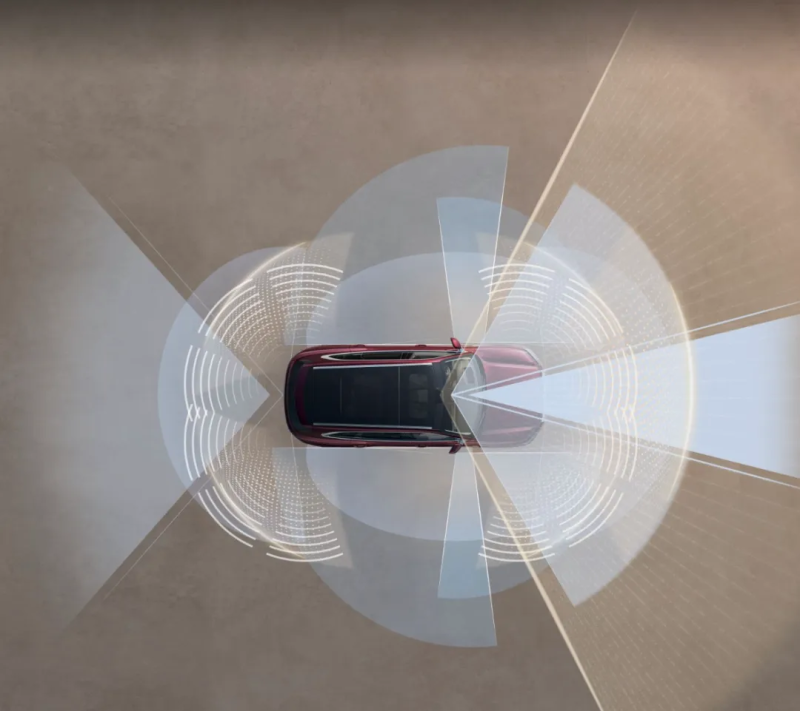
因此,必须自研硬件。千里此次发布的AI毫米波雷达,核心逻辑在于“按模型需求定义雷达”:算法和硬件从设计之初就围绕同一目标展开,而不是先买硬件再适配。这一转变,意味着感知硬件不再是标准化的通用件,而是成为深度契合智驾大模型需求的专用载体。
用千里自己的说法,这是把“含模量”从算法层推进到传感器层。含模量,也就是模型在整套系统里实际参与判断的比重。
02
全链路AI化,重构感知硬件底层逻辑
千里AI毫米波雷达并非“4D雷达加AI后处理”的简单组合,而是从信号检测到目标分类的全链路AI化。
这里有个容易混淆的区别。传统雷达本身也有本地处理器,也在做大量实时计算。所以AI雷达的进步,不是“第一次让雷达拥有计算能力”,而是让学习型算法更深入地参与感知链路。
传统方案靠固定阈值和人工规则做判断,规则是人写的,人只能写下自己想到过的情况。遇到没见过的组合,规则库给不出答案,系统只能按最保守的方式处理,要么误刹,要么漏掉。模型从数据里学规律,遇到训练中没出现的组合,仍能依据已学到的特征作出判断。
具体到产品上,千里把AI下沉到了传感器端。雷达内置10TOPS边缘NPU,能够在本地完成射频信号处理、点云解析、目标分类、运动轨迹预判与占用空间估算,无需把海量原始数据全部上送域控。它在本地就能过滤噪声、杂波与无效回波,输出编码对齐后的四维时空特征,对接BEV网络做融合。这一设计降低了域控的带宽与算力开销。
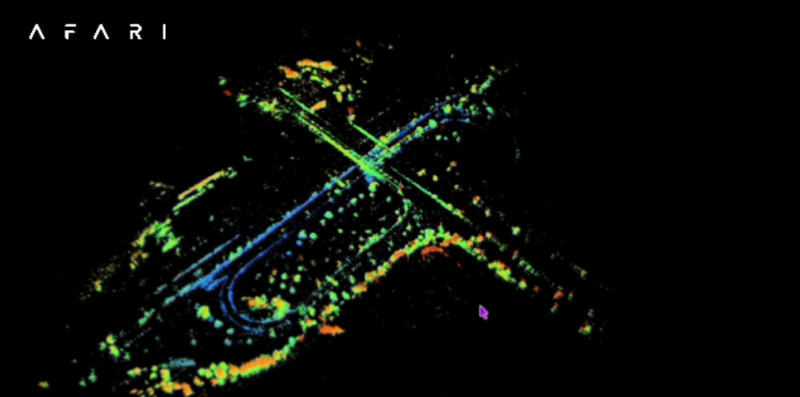
AI毫米波雷达点云效果-高架路跟车视角
在雨、雾、暗光等视觉受限场景下,雷达不依赖可见光,依然能输出感知结果。这也是毫米波雷达一直以来的价值所在,AI化让它在复杂特征提取上更进一步。
03
三种工作模式,一套硬件底座
在系统架构上,该雷达支持三种工作模式,共用同一套硬件底座与特征接口。
边缘侧模式下,雷达在本地完成全链路感知,直接输出结构化结果。优势是链路短、响应快,对车载通信带宽要求较低,也能减轻中央计算负载;对于算力配置不同、电子电气架构不同的车型,这种处理方式比较容易适配。
卫星架构模式下,雷达承担射频采集和必要的前处理,将原始点云或中间信号特征经高速链路上送中央域控,由中央的大模型统一做多传感器时空对齐、全局融合与场景推理。这种模式更适合需要深度多模态融合的中央计算平台,但也会提高对通信带宽、同步精度和中央算力的要求。
第三种是兼容模式,两件事同时做。最原始的未处理数据交给主控芯片融合,与此同时,雷达上的边缘侧处理器独立完成一遍处理。
为什么非要同时做两遍?因为这两件事要的时间尺度不一样。中央模型做多源前融合,得等齐多帧、对齐不同传感器的时序,还要保留完整的信号细节,天然慢一些。但车上的执行层等不了,刹车和预警要的是当下就能用的结论,快比全更重要。一个要“尽量看全”,一个要“马上能给”,串不起来,只能并行。
兼容模式的价值不是备份,而是同一时刻拿到两份不同口径的结果。行业过去讲双模通常落在安全冗余上,兜底说的是故障时顶上;两种时间尺度说的是正常情况下两边各有各的活,后者才是这个设计真正的分量。
三种模式的价值,是让同一套硬件适配不同整车电子电气架构的需求,而不是每次都重新开发一套完全独立的感知系统。
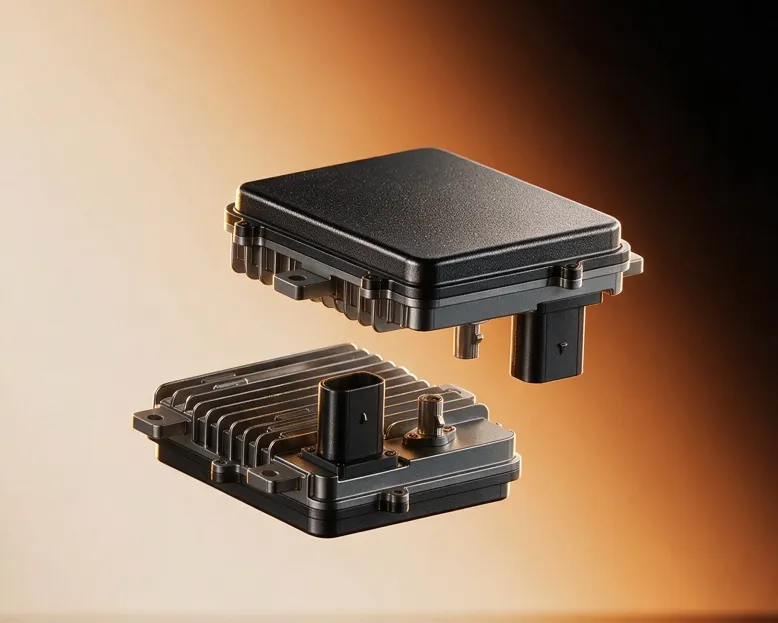
顺带说一句,边缘侧和兼容模式下,雷达都能在中央域控或通信链路异常时继续本地推理,输出目标检测结果,为故障处置保留一条独立感知通道。这是架构本身带来的附带能力,前提是整车还有配套的供电、通信和制动设计。
04
OTA与数据闭环,支撑感知能力持续进化
除了硬件架构,这款雷达还支持OTA升级。装车后,目标识别与场景理解能力可以持续迭代,配合千里数据闭环体系,随智驾大模型一起优化。这里要说清边界:能改的是软件侧的能力,天线阵列、射频前端这些物理部分装车时就定下来了,改不了。算法和硬件之间的节奏差被缩小了一部分,没有消失。
数据上,与千里上一代采用DSP端侧计算的4D雷达相比,这颗雷达点云密度增强10倍,探测距离提升40%,鬼影消除提升至95%,空间角分辨力提升12倍。在目标未被遮挡的情况下,对静止儿童的稳定探测距离是100至150米。
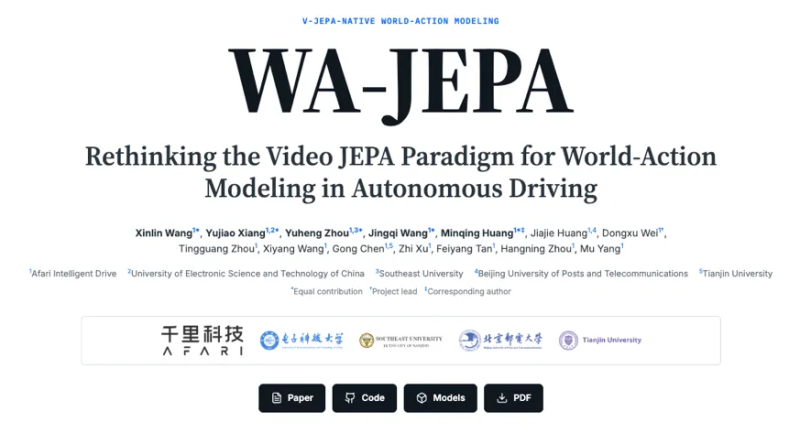
在算法端,千里的探索同样在向深处走。今年8月,千里智驾团队开源了WA-JEPA世界-动作模型。该模型不再单纯拟合轨迹,而是在内部预测未来场景的高维语义表征,让“未来世界”与“自车动作”在同一个过程中联合推演与生成,为感知与规划的深度融合提供了一种更贴近物理世界理解的路径。
算法侧每往前一步,对输入数据的要求就高一分。这也是硬件必须跟着改的原因,两件事本来就是一体的。
从全链路AI化的硬件内核,到持续进化的软件能力,千里AI毫米波雷达的发布,补齐了其软硬一体战略在感知层的拼图。在智驾竞争进入深水区的当下,谁能真正实现算法与硬件的深度耦合,谁就更可能在体验上限的争夺中占据主动。
评论: